虚拟仿真实验室
一、实验室简介
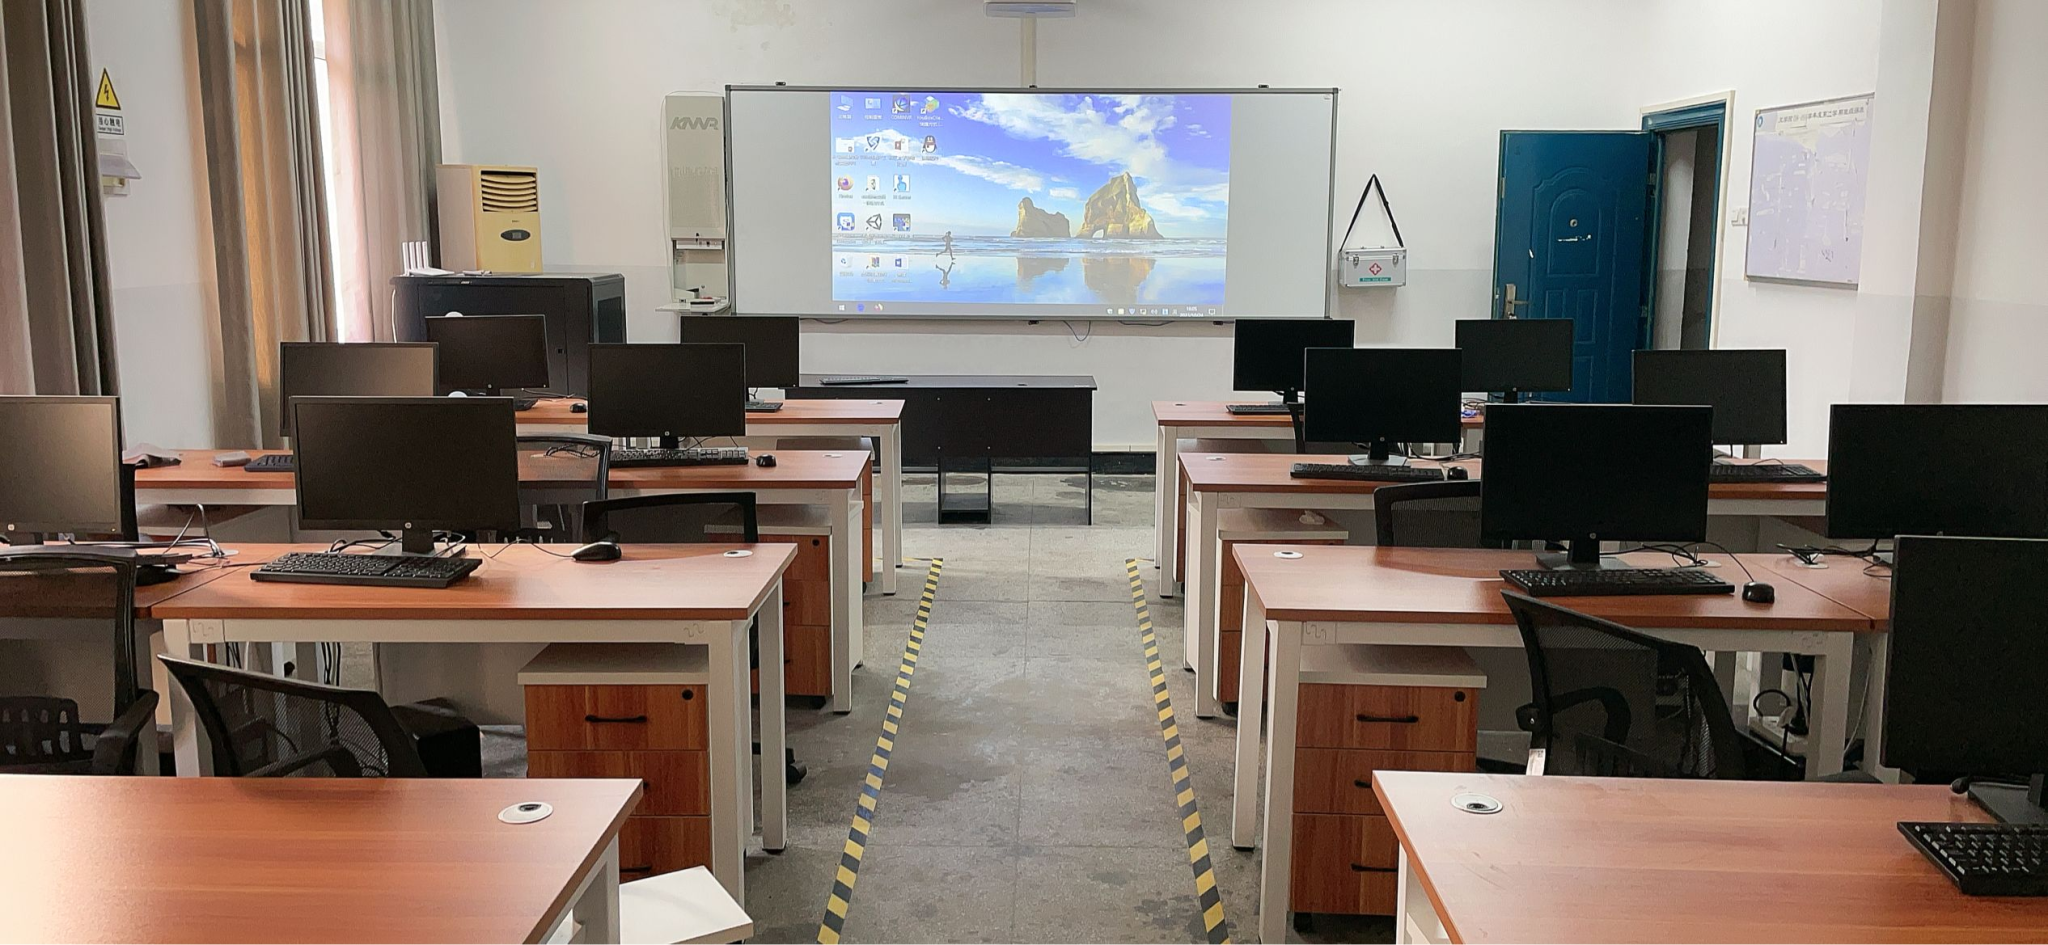
本实验室位于长江大学5教409室,隶属于长江大学机械工程学院中心实验室。主要功能是:利用焊接技术实训教学系统、冲压工艺及模具设计虚拟仿真教学系统、全智能工业机器人虚拟仿真实验等虚拟仿真教学软件,开展焊接技术、冲压模具设计、工业机器人等课程的三维虚拟仿真教学与实训,使学生通过沉浸式交互方式掌握相关工艺原理与操作技能,为材料成型及控制工程、机械工程等专业提供实验教学支撑。
二、仪器设备
虚拟仿真实验室
三、主要参数
本实验室配置三套三维虚拟仿真教学软件,均提供50节点局域网机房版,支持普通PC机、多点触控屏、VR"黑板"运行使用,可实现沉浸式虚拟仿真教学与实训。
(一)焊接技术实训教学系统(YT11):
1.基本知识:基于焊接实训车间三维模型,采用三维导引路径动画环场一周,介绍车间布局及功能;焊接技术训练目的和安全技术要求;焊接分类(熔焊、压焊);焊接位置(平焊、立焊、横焊);焊接接头形式(对接、搭接、角接);坡口形式(I型、Y型、X型、U型坡口);
2.基本操作:焊条电弧焊(焊接训练安全技术、焊机三维模型展示,模型支持任意旋转缩放观察);气焊与气割(气焊设备、气焊火焰、气割过程三维人物角色动作演示);
3.知识拓展:埋弧自动焊、气体保护焊、电阻焊接方法(点焊、缝焊)、零件质量检验与缺陷;
4.仿真实训:基于三维实训操作工位设备,采用三维人物角色动态演示实训操作过程,并伴有语音讲解及要求,包括手工电弧焊接操作、气割操作、气焊操作,用户操作时可三维场景自由漫游行走、多角度观察;
5.自测题:判断题10道、选择题10道;
6.软件提供≥50节点局域网机房版,支持普通PC机、多点触控屏、VR"黑板"运行使用。
(二)冲压工艺及模具设计虚拟仿真教学系统(YT13):
1.三维环境及模型:模型和真实设备按1:1比例制作,使用材质贴图及shader技术;单个模型面数限制为≥60000三角面;鼠标放置在模型上可显示结构名称;
2.工艺演示:采用二维小动画进行工艺过程的演示,项目包括冲裁间隙对冲压质量的影响、凸凹模刃口尺寸计算、冲裁力与模具设计、相对弯曲半径、弯曲成形回弹、拉伸系数的影响;
3.模具结构功能:结构展示(模具包含全部零件的三维模型,可任意旋转、缩放、平移观察,部分可剖视展示);工作原理(基于模具三维模型,动态展示模具冲压工作过程);
4.特种冲压与模具装调功能:特种冲压模具结构展示与工作原理展示;模具装调(结构部件三维模型展示、模具装调三维动作展示、试冲、加工过程展示);
5.软件提供50节点局域网机房版,支持普通PC机、多点触控屏、VR"黑板"运行使用。
(三)全智能工业机器人虚拟仿真实验(YT14):
1.实验目的:通过三维情景虚拟交互实验,掌握以焊接机器人为代表的工业机器人的系统组成、空间结构、工作原理和工作过程;熟悉焊接基础知识;了解基于机器视觉的焊缝识别与跟踪系统的工作原理与组成;掌握圆弧轨迹焊缝示教的基本要领;掌握机器人仿真软件RobotStudio的基础知识和操作技能;了解焊接缺陷与解决办法;
2.第一模块(设备认知及原理展示):安全防护认知(虚拟人物穿戴防护服、防护面罩、防护手套、防护鞋等劳保用品);焊接基础知识(平焊、横焊、立焊、仰焊四种焊接位置,焊接电流、焊接电压、焊接速度等控制面板可控参数);设备模型(ABB工业机器人、焊接电源、控制柜、焊枪、示教盒、清枪站、冷却水箱、安全护栏、送丝机构、保护气瓶等);
3.第二模块(运动轨迹识别与跟踪):播放视频学习激光焊接设备知识,开启焊接机器人控制主机,完成对接焊JOB类型选择、激光开启、传感器焊缝间隙显示设置及标定位示数姿态点偏差验证;
4.第三模块(综合性设计实验仿真与程序编程):圆弧焊接案例示教,使用RobotWare Arc弧焊工具进行弧焊参数设置,调节焊接参数及摆弧参数;常用程序的编写;机器人I/O设置(将焊接信号与弧焊系统参数相关联)。
四、实验室责任人
李琼 联系方式:117736251@qq.com
五、实验预约流程
需与实验室责任人确定样品类型、数量、测试时间后,下载填写“实验室使用安全承诺书“和“仪器设备借用申请单“,在开展实验当天提交纸质申请表。
 学校主页